


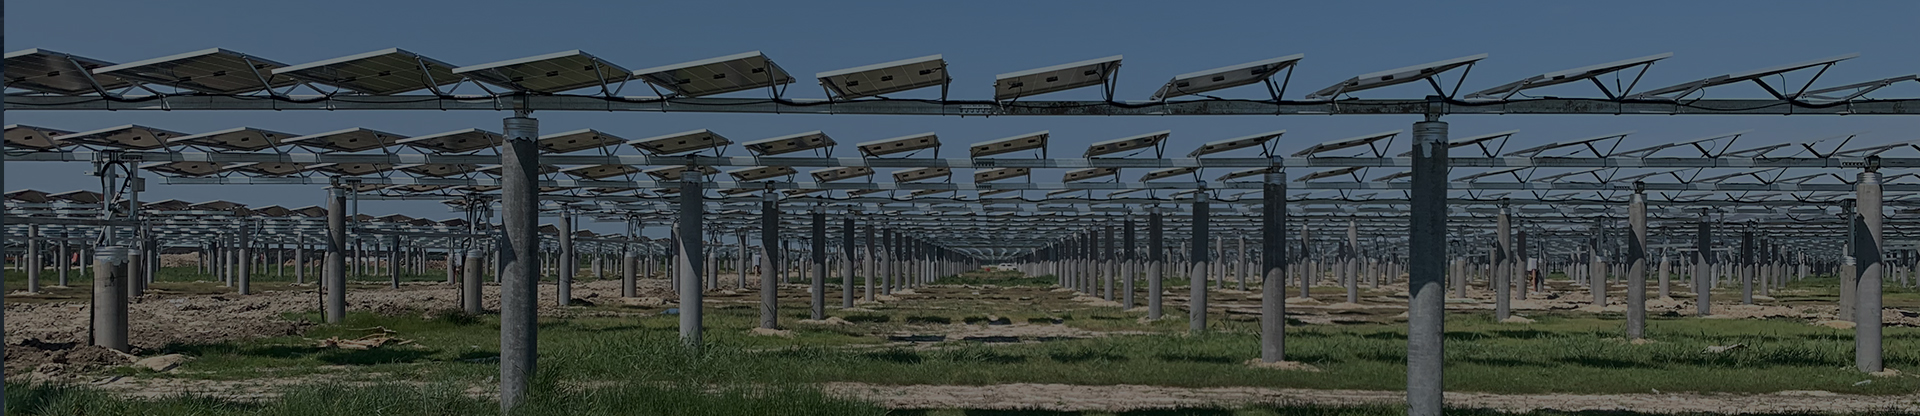
ਇੱਕੋ ਜਿਹੇ ਫੋਟੋਵੋਲਟੇਇਕ ਪੈਨਲ ਲਗਾਏ ਗਏ ਹਨ
(ਸੂਰਜਮੁਖੀ-ਸ਼ੈਲੀ) ਸੋਲਰ ਟਰੈਕਿੰਗ ਬਰੈਕਟ ਰੋਜ਼ਾਨਾ ਪਾਵਰ ਆਉਟਪੁੱਟ ਨੂੰ 20%–35% ਵਧਾ ਸਕਦੇ ਹਨ।
ਹਾਲਾਂਕਿ, ਬਰੈਕਟਾਂ ਦੀ ਘੁੰਮਣ ਵਿੱਚ ਸੂਰਜ ਦੀ ਰੌਸ਼ਨੀ ਨੂੰ ਹਾਸਲ ਕਰਨ ਤੋਂ ਕਿਤੇ ਜ਼ਿਆਦਾ ਸ਼ਾਮਲ ਹੈ; ਏਕੀਕ੍ਰਿਤ ਐਲਗੋਰਿਦਮ ਛਾਂ ਤੋਂ ਬਚਣ, ਹਵਾ ਪ੍ਰਤੀਰੋਧ ਅਤੇ ਮੌਸਮ ਅਨੁਕੂਲਤਾ ਨੂੰ ਸਮਰੱਥ ਬਣਾਉਂਦੇ ਹਨ, ਜੋ ਪੂਰੇ ਸਿਸਟਮ ਦੇ ਮੁੱਖ "ਡਿਜੀਟਲ ਦਿਮਾਗ" ਵਜੋਂ ਕੰਮ ਕਰਦੇ ਹਨ।

ਵੱਡੇ ਪੈਮਾਨੇ ਦੇ ਪੀਵੀ ਪਾਵਰ ਸਟੇਸ਼ਨਾਂ 'ਤੇ, ਟਰੈਕਰ ਸਵੇਰ ਵੇਲੇ ਪੂਰਬ ਵੱਲ ਮੂੰਹ ਕਰਦੇ ਹਨ ਅਤੇ ਸ਼ਾਮ ਵੇਲੇ ਪੱਛਮ ਵੱਲ ਘੁੰਮਦੇ ਹਨ, ਸਥਾਈ ਮਾਊਂਟਿੰਗ ਐਂਗਲਾਂ ਵਾਲੇ ਸਥਿਰ ਰੈਕਾਂ ਤੋਂ ਵੱਖਰੇ। 10%–35% ਪਾਵਰ ਲਾਭ ਜ਼ਮੀਨ 'ਤੇ ਮਾਊਂਟ ਕੀਤੇ ਪਾਵਰ ਪਲਾਂਟਾਂ ਲਈ ਕਾਫ਼ੀ ਮਾਲੀਆ ਪੈਦਾ ਕਰਦਾ ਹੈ, ਜਿਸ ਨਾਲ ਟਰੈਕਿੰਗ ਬਰੈਕਟਾਂ ਨੂੰ ਵਿਆਪਕ ਤੌਰ 'ਤੇ ਅਪਣਾਇਆ ਜਾਂਦਾ ਹੈ। ਫਿਰ ਵੀ, ਸੂਰਜ ਦਾ ਪਿੱਛਾ ਕਰਨ ਵਾਲੇ ਪ੍ਰੋਜੈਕਟ ਤਿੰਨ ਵੱਡੀਆਂ ਚੁਣੌਤੀਆਂ ਦਾ ਸਾਹਮਣਾ ਕਰਦੇ ਹਨ: ਅਸਲ-ਸਮੇਂ ਦੀ ਸਹੀ ਸੂਰਜੀ ਸਥਿਤੀ, ਅੰਤਰ-ਕਤਾਰ ਛਾਂ ਘਟਾਉਣਾ ਅਤੇ ਤੂਫ਼ਾਨਾਂ ਦੇ ਅਧੀਨ ਉਪਕਰਣ ਸੁਰੱਖਿਆ, ਸਾਰੇ ਟਰੈਕਿੰਗ ਐਲਗੋਰਿਦਮ ਦੁਆਰਾ ਹੱਲ ਕੀਤੇ ਜਾਂਦੇ ਹਨ। ਇਹ ਚਾਰ ਮੁੱਖ ਐਲਗੋਰਿਦਮਿਕ ਫੰਕਸ਼ਨਾਂ, ਤਿੰਨ ਨਿਯੰਤਰਣ ਰਣਨੀਤੀਆਂ ਅਤੇ ਟਰੈਕਰ ਐਪਲੀਕੇਸ਼ਨਾਂ ਦੀ ਆਰਥਿਕ ਵਿਵਹਾਰਕਤਾ ਦਾ ਵਿਸ਼ਲੇਸ਼ਣ ਕਰਦਾ ਹੈ।

1. ਖਗੋਲੀ ਐਲਗੋਰਿਦਮ: ਸੈਂਸਰ ਖੋਜ ਦੀ ਬਜਾਏ ਸੂਰਜੀ ਸਥਿਤੀ ਦੀ ਗਣਨਾ ਕਰੋ
ਸੂਰਜੀ ਸਥਿਤੀ ਲਈ ਦੋ ਤਰੀਕੇ ਮੌਜੂਦ ਹਨ: ਫੋਟੋਇਲੈਕਟ੍ਰਿਕ ਖੋਜ ਅਤੇ ਖਗੋਲੀ ਗਣਨਾ।
- ਫੋਟੋਇਲੈਕਟ੍ਰਿਕ ਟਰੈਕਿੰਗ (ਖੋਜ-ਅਧਾਰਤ)
ਇਹ ਰੌਸ਼ਨੀ ਦੀ ਚਮਕ ਦੀ ਤੁਲਨਾ ਕਰਕੇ ਸਥਿਤੀ ਨੂੰ ਅਨੁਕੂਲ ਕਰਨ ਲਈ ਫੋਟੋਸੈਂਸਟਿਵ ਸੈਂਸਰਾਂ 'ਤੇ ਨਿਰਭਰ ਕਰਦਾ ਹੈ। ਹਾਲਾਂਕਿ ਬੱਦਲ ਰਹਿਤ ਦਿਨਾਂ 'ਤੇ ਸਹੀ, ਸੈਂਸਰ ਖਰਾਬ ਹੋ ਜਾਂਦੇ ਹਨ ਅਤੇ ਮਾੜੀ ਸਥਿਰਤਾ ਦੇ ਕਾਰਨ ਇੱਕਸਾਰ ਖਿੰਡੇ ਹੋਏ ਪ੍ਰਕਾਸ਼ ਦੇ ਨਾਲ ਬੱਦਲਵਾਈ ਅਸਮਾਨ ਹੇਠ ਪੈਨਲਾਂ ਨੂੰ ਗਲਤ ਢੰਗ ਨਾਲ ਅਲਾਈਨ ਕਰਦੇ ਹਨ, ਸਿਰਫ ਸਹਾਇਕ ਕੈਲੀਬ੍ਰੇਸ਼ਨ ਲਈ ਵਰਤਿਆ ਜਾਂਦਾ ਹੈ।
- ਖਗੋਲੀ ਐਲਗੋਰਿਦਮ (ਉਦਯੋਗ ਮੁੱਖ ਧਾਰਾ)
ਪਾਵਰ ਸਟੇਸ਼ਨ ਦੇ ਅਕਸ਼ਾਂਸ਼, ਰੇਖਾਂਸ਼, ਮਿਤੀ ਅਤੇ ਸਮੇਂ ਦੇ ਆਧਾਰ 'ਤੇ, ਪਰਿਪੱਕ ਖਗੋਲੀ ਫਾਰਮੂਲੇ ਪ੍ਰਕਾਸ਼ ਸੈਂਸਰਾਂ ਤੋਂ ਬਿਨਾਂ ਅਸਲ-ਸਮੇਂ ਦੇ ਸੂਰਜੀ ਉਚਾਈ ਅਤੇ ਅਜ਼ੀਮਥ ਦੀ ਗਣਨਾ ਕਰਦੇ ਹਨ। ਭਾਰੀ ਬੱਦਲਾਂ ਦੇ ਢੱਕਣ ਹੇਠ ਵੀ, ਸਿਸਟਮ ਅਨੁਕੂਲ ਰੋਟੇਸ਼ਨ ਐਂਗਲਾਂ ਨੂੰ ਸਹੀ ਢੰਗ ਨਾਲ ਆਉਟਪੁੱਟ ਕਰਦਾ ਹੈ, ਬੱਦਲਵਾਈ ਵਾਲੇ ਦਿਨਾਂ ਵਿੱਚ ਸਥਿਤੀ ਅਸਫਲਤਾਵਾਂ ਨੂੰ ਪੂਰੀ ਤਰ੍ਹਾਂ ਖਤਮ ਕਰਦਾ ਹੈ।
ਵਿਆਪਕ ਤੌਰ 'ਤੇ ਅਪਣਾਇਆ ਗਿਆ ਖਿਤਿਜੀ ਸਿੰਗਲ-ਐਕਸਿਸ ਟਰੈਕਰ ਇੱਕ ਖਿਤਿਜੀ ਉੱਤਰ-ਦੱਖਣੀ ਧੁਰੇ ਦੇ ਨਾਲ ਘੁੰਮਦਾ ਹੈ। ਐਲਗੋਰਿਦਮ ਪੈਨਲਾਂ 'ਤੇ ਲੰਬਕਾਰੀ ਸੂਰਜ ਦੀ ਰੌਸ਼ਨੀ ਦੀ ਘਟਨਾ ਨੂੰ ਯਕੀਨੀ ਬਣਾਉਣ ਲਈ ਝੁਕਾਅ ਵਾਲੇ ਕੋਣਾਂ ਨੂੰ ਲਗਾਤਾਰ ਸੁਧਾਰਦਾ ਹੈ, ਜੋ ਸੂਰਜੀ ਟਰੈਕਿੰਗ ਦੇ ਬੁਨਿਆਦੀ ਤਰਕ ਨੂੰ ਬਣਾਉਂਦਾ ਹੈ।
2. ਹਰੀਜ਼ੱਟਲ ਸਿੰਗਲ-ਐਕਸਿਸ ਟਰੈਕਰਾਂ ਦਾ ਸਾਰਾ ਦਿਨ ਟਰੈਕਿੰਗ ਤਰਕ
ਖਗੋਲੀ ਐਲਗੋਰਿਦਮ ਦੁਆਰਾ ਸੰਚਾਲਿਤ, ਖਿਤਿਜੀ ਸਿੰਗਲ-ਐਕਸਿਸ ਟਰੈਕਰ ਮਿਆਰੀ ਰੋਜ਼ਾਨਾ ਘੁੰਮਣ ਦੇ ਨਿਯਮਾਂ ਦੀ ਪਾਲਣਾ ਕਰਦੇ ਹਨ: ਸੂਰਜ ਚੜ੍ਹਨ ਨੂੰ ਕੈਪਚਰ ਕਰਨ ਲਈ ਸਵੇਰੇ ਜਲਦੀ ਪੂਰਬ ਵੱਲ ਤੇਜ਼ੀ ਨਾਲ ਝੁਕਣਾ, ਦੁਪਹਿਰ ਨੂੰ ਤੀਬਰ ਧੁੱਪ ਪ੍ਰਾਪਤ ਕਰਨ ਲਈ ਲਗਭਗ ਖਿਤਿਜੀ ਸਮਤਲ ਕਰਨਾ, ਅਤੇ ਸ਼ਾਮ ਨੂੰ ਪੱਛਮ ਵੱਲ ਝੁਕਣਾ ਤਾਂ ਜੋ ਨਿਰਵਿਘਨ ਨਿਰੰਤਰ ਗਤੀ ਨਾਲ ਸੂਰਜ ਡੁੱਬਣ ਦੀਆਂ ਕਿਰਨਾਂ ਇਕੱਠੀਆਂ ਕੀਤੀਆਂ ਜਾ ਸਕਣ।
ਸਥਿਰ ਰੈਕ ਦੁਪਹਿਰ ਦੇ ਆਸਪਾਸ ਹੰਪ-ਆਕਾਰ ਦਾ ਜਨਰੇਸ਼ਨ ਕਰਵ ਪੈਦਾ ਕਰਦੇ ਹਨ ਜੋ ਸਵੇਰੇ ਅਤੇ ਸ਼ਾਮ ਨੂੰ ਘੱਟ ਆਉਟਪੁੱਟ ਦੇ ਨਾਲ ਸਿਖਰ 'ਤੇ ਹੁੰਦਾ ਹੈ। ਟਰੈਕਰ ਸੂਰਜ ਚੜ੍ਹਨ ਅਤੇ ਸੂਰਜ ਡੁੱਬਣ ਵੇਲੇ ਕੁਸ਼ਲ ਬਿਜਲੀ ਉਤਪਾਦਨ ਨੂੰ ਸਮਰੱਥ ਬਣਾਉਂਦੇ ਹਨ, ਆਉਟਪੁੱਟ ਕਰਵ ਨੂੰ ਇੱਕ ਸਥਿਰ ਪਠਾਰ ਵਿੱਚ ਚੌੜਾ ਕਰਦੇ ਹਨ ਅਤੇ ਕੁੱਲ ਰੋਜ਼ਾਨਾ ਉਤਪਾਦਨ ਨੂੰ ਮਹੱਤਵਪੂਰਨ ਤੌਰ 'ਤੇ ਵਧਾਉਂਦੇ ਹਨ। ਇੱਕ ਵਾਧੂ ਗੁਣ: ਬਿਜਲੀ ਆਉਟਪੁੱਟ ਸਵੇਰ ਅਤੇ ਸ਼ਾਮ ਦੀ ਮੰਗ ਸਿਖਰ 'ਤੇ ਬਦਲ ਜਾਂਦੀ ਹੈ, ਜਿੱਥੇ ਵਾਧੂ ਬਿਜਲੀ ਉੱਚ ਆਰਥਿਕ ਮੁੱਲ ਰੱਖਦੀ ਹੈ।
ਖਿਤਿਜੀ ਸਿੰਗਲ-ਐਕਸਿਸ ਟਰੈਕਰਾਂ ਤੋਂ ਇਲਾਵਾ, ਦੋਹਰੇ-ਐਕਸਿਸ ਟਰੈਕਰ ਗੁੰਝਲਦਾਰ ਬਣਤਰਾਂ ਅਤੇ ਉੱਚ ਲਾਗਤਾਂ ਦੇ ਨਾਲ ਵੱਧ ਤੋਂ ਵੱਧ ਟਰੈਕਿੰਗ ਕੁਸ਼ਲਤਾ ਪ੍ਰਦਾਨ ਕਰਦੇ ਹਨ; ਝੁਕੇ ਹੋਏ ਸਿੰਗਲ-ਐਕਸਿਸ ਵੇਰੀਐਂਟ ਉੱਚ-ਅਕਸ਼ਾਂਸ਼ ਅਤੇ ਪਹਾੜੀ ਖੇਤਰਾਂ ਦੇ ਅਨੁਕੂਲ ਹੁੰਦੇ ਹਨ। ਸਾਰੇ ਟਰੈਕਰ ਕਿਸਮਾਂ ਖਗੋਲੀ ਸੂਰਜੀ ਗਣਨਾ ਨੂੰ ਆਪਣੇ ਮੂਲ ਵਜੋਂ ਲੈਂਦੇ ਹਨ।

3. ਪਿੱਛੇ ਹਟਣਾ: ਐਰੇ ਸ਼ੇਡਿੰਗ ਨੂੰ ਖਤਮ ਕਰਨ ਲਈ ਅੰਸ਼ਕ ਇਰੈਡੀਅਨਸ ਦੀ ਕੁਰਬਾਨੀ ਦੇਣਾ
ਸਵੇਰੇ-ਸਵੇਰੇ ਅਤੇ ਦੇਰ ਦੁਪਹਿਰ ਵੇਲੇ, ਸੂਰਜ ਅਸਮਾਨ ਵਿੱਚ ਨੀਵਾਂ ਬੈਠਦਾ ਹੈ। ਤਿੱਖੇ ਝੁਕੇ ਹੋਏ ਬਰੈਕਟਾਂ ਕਾਰਨ ਅਗਲੀਆਂ-ਕਤਾਰ ਵਾਲੇ ਪੈਨਲ ਪਿਛਲੀਆਂ ਕਤਾਰਾਂ ਉੱਤੇ ਲੰਬੇ ਪਰਛਾਵੇਂ ਪਾਉਂਦੇ ਹਨ। ਲੜੀ-ਜੁੜੇ ਪੀਵੀ ਸੈੱਲਾਂ ਦੇ ਕਾਰਨ, ਸਥਾਨਕ ਛਾਂਟੀ ਪੂਰੀ ਸਤਰ ਦੀ ਬਿਜਲੀ ਉਤਪਾਦਨ ਨੂੰ ਬਹੁਤ ਘੱਟ ਕਰ ਦਿੰਦੀ ਹੈ।
ਬੈਕਟਰੈਕਿੰਗ ਐਲਗੋਰਿਦਮ ਸ਼ੇਡਿੰਗ ਜੋਖਮਾਂ ਦੀ ਭਵਿੱਖਬਾਣੀ ਕਰਦੇ ਹਨ ਅਤੇ ਸਰਗਰਮੀ ਨਾਲ ਬਰੈਕਟਾਂ ਨੂੰ ਸਮਤਲ ਕਰਦੇ ਹਨ। ਵਿਅਕਤੀਗਤ ਪੈਨਲਾਂ ਲਈ ਮਾਮੂਲੀ ਇਰੈਡੀਏਂਸ ਨੁਕਸਾਨ ਦੇ ਬਾਵਜੂਦ, ਪੂਰੇ ਐਰੇ ਵਿੱਚ ਇੰਟਰ-ਰੋਅ ਸ਼ੇਡਿੰਗ ਖਤਮ ਹੋ ਜਾਂਦੀ ਹੈ, ਜਿਸ ਨਾਲ ਸਮੁੱਚੀ ਪਾਵਰ ਆਉਟਪੁੱਟ ਵੱਧ ਜਾਂਦੀ ਹੈ। ਇਹ ਤਕਨਾਲੋਜੀ ਜ਼ਮੀਨ ਨੂੰ ਬਚਾਉਣ ਲਈ ਸਖ਼ਤ ਐਰੇ ਸਪੇਸਿੰਗ ਦੀ ਆਗਿਆ ਦਿੰਦੀ ਹੈ, ਜੋ ਕਿ ਆਧੁਨਿਕ ਟਰੈਕਿੰਗ ਪ੍ਰਣਾਲੀਆਂ ਦਾ ਇੱਕ ਮਿਆਰੀ ਏਮਬੈਡਡ ਫੰਕਸ਼ਨ ਬਣ ਜਾਂਦੀ ਹੈ।
4. ਮੌਸਮ-ਅਨੁਕੂਲ ਐਲਗੋਰਿਦਮ: ਉਪਕਰਨ ਸੁਰੱਖਿਆ ਅਤੇ ਸ਼ਕਤੀ ਲਾਭ ਨੂੰ ਸੰਤੁਲਿਤ ਕਰਨਾ
ਸੂਝਵਾਨ ਐਲਗੋਰਿਦਮ ਮੌਸਮ ਸੰਬੰਧੀ ਸੈਂਸਰਾਂ (ਐਨੀਮੋਮੀਟਰ, ਕਿਰਨ ਖੋਜਕਰਤਾ) ਅਤੇ ਮੌਸਮ ਦੀ ਭਵਿੱਖਬਾਣੀ ਡੇਟਾ ਨੂੰ ਜੋੜਦੇ ਹਨ ਤਾਂ ਜੋ ਮੌਸਮ ਦੀਆਂ ਸਥਿਤੀਆਂ ਦੇ ਅਨੁਸਾਰ ਪੈਨਲ ਦੇ ਰਵੱਈਏ ਨੂੰ ਗਤੀਸ਼ੀਲ ਰੂਪ ਵਿੱਚ ਵਿਵਸਥਿਤ ਕੀਤਾ ਜਾ ਸਕੇ:

- ਝੱਖੜ ਸੁਰੱਖਿਆ ਮੋਡ: ਹਵਾ ਦੀ ਗਤੀ ਸੁਰੱਖਿਆ ਸੀਮਾ ਤੋਂ ਵੱਧ ਜਾਣ 'ਤੇ ਪੈਨਲ ਆਪਣੇ ਆਪ ਸਮਤਲ ਹੋ ਜਾਂਦੇ ਹਨ ਤਾਂ ਜੋ ਹਵਾ ਵੱਲ ਜਾਣ ਵਾਲੇ ਖੇਤਰ ਅਤੇ ਹਵਾ ਦੇ ਦਬਾਅ ਨੂੰ ਘੱਟ ਤੋਂ ਘੱਟ ਕੀਤਾ ਜਾ ਸਕੇ, ਬਰੈਕਟ ਅਤੇ ਮੋਡੀਊਲ ਦੇ ਨੁਕਸਾਨ ਨੂੰ ਰੋਕਿਆ ਜਾ ਸਕੇ।
- ਬੱਦਲਵਾਈ ਅਨੁਕੂਲਨ ਮੋਡ: ਪੈਨਲ ਪੂਰੇ ਅਸਮਾਨ ਵਿੱਚ ਖਿੰਡੇ ਹੋਏ ਸੂਰਜ ਦੀ ਰੌਸ਼ਨੀ ਨੂੰ ਇਕੱਠਾ ਕਰਨ ਲਈ ਫੈਲੇ ਹੋਏ ਬੱਦਲਵਾਈ ਰੌਸ਼ਨੀ ਹੇਠ ਖਿਤਿਜੀ ਰਹਿੰਦੇ ਹਨ, ਝੁਕੇ ਹੋਏ ਸੂਰਜ ਦਾ ਪਿੱਛਾ ਕਰਨ ਵਾਲੇ ਰਵੱਈਏ ਨੂੰ ਪਛਾੜਦੇ ਹਨ।
- ਮੀਂਹ ਅਤੇ ਬਰਫ਼ ਲਈ ਸਵੈ-ਸਫ਼ਾਈ: ਵਰਖਾ ਅਤੇ ਬਰਫ਼ਬਾਰੀ ਦੌਰਾਨ ਤੇਜ਼ ਝੁਕਾਅ ਵਾਲੇ ਕੋਣ ਸਰਗਰਮ ਹੋ ਜਾਂਦੇ ਹਨ, ਜਿਸ ਨਾਲ ਬਰਫ਼ ਖਿਸਕਦੀ ਹੈ ਅਤੇ ਮੀਂਹ ਦੇ ਪਾਣੀ ਦੁਆਰਾ ਧੂੜ ਧੋਤੀ ਜਾਂਦੀ ਹੈ ਜਿਸ ਨਾਲ ਉਤਪਾਦਨ ਦੇ ਨੁਕਸਾਨ ਨੂੰ ਘਟਾਇਆ ਜਾ ਸਕਦਾ ਹੈ।
ਮੌਸਮ ਅਨੁਕੂਲਤਾ ਟਰੈਕਰਾਂ ਨੂੰ ਸਧਾਰਨ ਸੂਰਜ ਦਾ ਪਿੱਛਾ ਕਰਨ ਵਾਲੀ ਮਸ਼ੀਨਰੀ ਤੋਂ ਲੈ ਕੇ ਹਰ ਮੌਸਮ ਵਿੱਚ ਬੁੱਧੀਮਾਨ ਸੰਚਾਲਨ ਪ੍ਰਣਾਲੀਆਂ ਤੱਕ ਅੱਪਗ੍ਰੇਡ ਕਰਦੀ ਹੈ।
5. ਤਿੰਨ ਟਰੈਕਰ ਕੰਟਰੋਲ ਰਣਨੀਤੀਆਂ ਦੀ ਤੁਲਨਾ
- ਖਗੋਲੀ ਐਲਗੋਰਿਦਮ (ਓਪਨ-ਲੂਪ ਕੰਟਰੋਲ, ਮੁੱਖ ਧਾਰਾ)ਸੂਰਜੀ ਸਥਿਤੀਆਂ ਦੀ ਗਣਨਾ ਸਾਰੇ ਮੌਸਮਾਂ ਵਿੱਚ ਸਥਿਰ ਪ੍ਰਦਰਸ਼ਨ ਵਾਲੇ ਫਾਰਮੂਲਿਆਂ ਦੁਆਰਾ ਪੂਰੀ ਤਰ੍ਹਾਂ ਕੀਤੀ ਜਾਂਦੀ ਹੈ। ਇਸਦੀ ਸੀਮਾ ਮੂਲ ਮੌਸਮ ਅਨੁਕੂਲਤਾ ਦੀ ਘਾਟ ਹੈ, ਜਿਸ ਲਈ ਪੂਰਕ ਅਨੁਕੂਲ ਐਲਗੋਰਿਦਮ ਦੀ ਲੋੜ ਹੁੰਦੀ ਹੈ।
- ਫੋਟੋਇਲੈਕਟ੍ਰਿਕ ਟਰੈਕਿੰਗ (ਬੰਦ-ਲੂਪ ਕੰਟਰੋਲ, ਸਹਾਇਕ)ਸਾਫ਼ ਦਿਨਾਂ 'ਤੇ ਬਹੁਤ ਸਟੀਕ ਪਰ ਫੈਲੀ ਹੋਈ ਰੌਸ਼ਨੀ ਵਿੱਚ ਅਸਫਲਤਾਵਾਂ ਦਾ ਖ਼ਤਰਾ, ਸਿਰਫ ਖਗੋਲੀ ਐਲਗੋਰਿਦਮ ਲਈ ਕੈਲੀਬ੍ਰੇਸ਼ਨ ਸਹਾਇਤਾ ਵਜੋਂ ਵਰਤਿਆ ਜਾਂਦਾ ਹੈ।
- ਏਆਈ ਭਵਿੱਖਬਾਣੀ ਐਲਗੋਰਿਦਮ (ਅਗਲੀ ਪੀੜ੍ਹੀ ਦਾ ਬੁੱਧੀਮਾਨ ਹੱਲ)ਮੌਸਮ ਦੀ ਭਵਿੱਖਬਾਣੀ ਅਤੇ ਇਤਿਹਾਸਕ ਸੰਚਾਲਨ ਡੇਟਾ ਨੂੰ ਜੋੜਦੇ ਹੋਏ, ਉਹ ਬਿਜਲੀ ਆਮਦਨ ਦੇ ਨਿਰੰਤਰ ਸਵੈ-ਅਨੁਕੂਲਤਾ ਲਈ ਪਹਿਲਾਂ ਤੋਂ ਝੁਕਣ ਵਾਲੇ ਕੋਣਾਂ ਨੂੰ ਅਨੁਕੂਲ ਕਰਨ ਲਈ ਕਿਰਨਾਂ ਵਿੱਚ ਤਬਦੀਲੀਆਂ ਅਤੇ ਅਤਿਅੰਤ ਮੌਸਮ ਦੀ ਭਵਿੱਖਬਾਣੀ ਕਰਦੇ ਹਨ। ਬਾਇਫੇਸ਼ੀਅਲ ਪੀਵੀ ਪੈਨਲਾਂ ਦੇ ਅਨੁਕੂਲ, ਐਲਗੋਰਿਦਮ ਇੱਕੋ ਸਮੇਂ ਸਿੱਧੀ ਫਰੰਟ-ਸਾਈਡ ਕਿਰਨਾਂ ਅਤੇ ਜ਼ਮੀਨ-ਪ੍ਰਤੀਬਿੰਬਤ ਪਿਛਲੀ-ਸਾਈਡ ਰੋਸ਼ਨੀ ਨੂੰ ਹੋਰ ਪਾਵਰ ਸੁਧਾਰ ਲਈ ਅਨੁਕੂਲ ਬਣਾਉਂਦੇ ਹਨ।
6. ਆਰਥਿਕ ਐਪਲੀਕੇਸ਼ਨ ਵਿਸ਼ਲੇਸ਼ਣ: ਟਰੈਕਰ ਸਾਰੇ ਦ੍ਰਿਸ਼ਾਂ ਲਈ ਢੁਕਵੇਂ ਨਹੀਂ ਹਨ।
ਮਾਲੀਆ ਪੱਖ
ਟਰੈਕਰ ਜਨਰੇਸ਼ਨ ਗੇਨ ਫਾਰਮੂਲਾ: ਟਰੈਕਿੰਗ ਗੇਨ = [(ਟ੍ਰੈਕਰ ਆਉਟਪੁੱਟ − ਫਿਕਸਡ ਆਉਟਪੁੱਟ) ÷ ਫਿਕਸਡ ਆਉਟਪੁੱਟ] × 100%
ਸਿੱਧੀ ਧੁੱਪ ਨਾਲ ਭਰਪੂਰ ਸਮਤਲ ਮਾਰੂਥਲ ਅਤੇ ਮੈਦਾਨੀ ਖੇਤਰਾਂ ਵਿੱਚ, ਬਿਜਲੀ ਦਾ ਲਾਭ 15%-20% ਤੱਕ ਪਹੁੰਚ ਜਾਂਦਾ ਹੈ। ਬਰਸਾਤੀ, ਬੱਦਲਵਾਈ ਵਾਲੇ ਖੇਤਰਾਂ ਜਾਂ ਖੰਡਿਤ ਪਹਾੜੀ ਇਲਾਕਿਆਂ ਵਿੱਚ ਬਿਜਲੀ ਦਾ ਲਾਭ ਬਹੁਤ ਘੱਟ ਜਾਂਦਾ ਹੈ।
ਲਾਗਤ ਪੱਖ
ਟਰੈਕਿੰਗ ਸਿਸਟਮਾਂ ਦੀਆਂ ਵਧਦੀਆਂ ਲਾਗਤਾਂ ਵਿੱਚ ਘੁੰਮਣ ਵਾਲੀਆਂ ਮੋਟਰਾਂ, ਕੰਟਰੋਲਰਾਂ ਅਤੇ ਸੈਂਸਰਾਂ ਲਈ ਪਹਿਲਾਂ ਤੋਂ ਖਰਚੇ, ਲੰਬੇ ਸਮੇਂ ਦੇ ਸੰਚਾਲਨ ਅਤੇ ਰੱਖ-ਰਖਾਅ ਦੇ ਖਰਚੇ, ਅਤੇ ਨਾਲ ਹੀ ਵਿਸ਼ਾਲ ਐਰੇ ਕਤਾਰ ਵਿੱਥ ਕਾਰਨ ਵਾਧੂ ਜ਼ਮੀਨ ਦਾ ਕਬਜ਼ਾ ਸ਼ਾਮਲ ਹੈ।
ਲਾਗੂ ਦ੍ਰਿਸ਼
ਟਰੈਕਰ ਵੱਡੇ ਫਲੈਟ ਜ਼ਮੀਨ-ਮਾਊਂਟ ਕੀਤੇ ਪੀਵੀ ਪਾਵਰ ਪਲਾਂਟਾਂ ਨੂੰ ਫਿੱਟ ਕਰਦੇ ਹਨ, ਜਦੋਂ ਕਿ ਫਿਕਸਡ ਰੈਕ ਵੰਡੀਆਂ ਗਈਆਂ ਛੱਤਾਂ ਦੇ ਪ੍ਰੋਜੈਕਟਾਂ ਅਤੇ ਗੁੰਝਲਦਾਰ ਪਹਾੜੀ ਥਾਵਾਂ ਲਈ ਵਧੇਰੇ ਲਾਗਤ-ਪ੍ਰਭਾਵਸ਼ਾਲੀ ਹੁੰਦੇ ਹਨ। ਹਾਰਡਵੇਅਰ ਭਰੋਸੇਯੋਗਤਾ ਮਹੱਤਵਪੂਰਨ ਹੈ: ਬੁੱਧੀਮਾਨ ਐਲਗੋਰਿਦਮ ਨੂੰ ਮਜ਼ਬੂਤ ਘੁੰਮਣ ਵਾਲੀਆਂ ਅਸੈਂਬਲੀਆਂ ਨਾਲ ਜੋੜਨਾ ਚਾਹੀਦਾ ਹੈ, ਜੋ ਕਿ ਲੰਬੇ ਸਮੇਂ ਦੇ ਸਥਿਰ ਸੰਚਾਲਨ ਦੀ ਗਰੰਟੀ ਦੇਣ ਲਈ ਔਨਲਾਈਨ ਨਿਗਰਾਨੀ ਪ੍ਰਣਾਲੀਆਂ ਦੁਆਰਾ ਸਮਰਥਤ ਹਨ। ਦੁਹਰਾਉਣ ਵਾਲੇ ਐਲਗੋਰਿਦਮ ਅੱਪਗ੍ਰੇਡ ਲਗਾਤਾਰ ਪਾਵਰ ਲਾਭਾਂ ਨੂੰ ਵਧਾਉਂਦੇ ਹਨ ਅਤੇ ਪ੍ਰੋਜੈਕਟ ਅਰਥਸ਼ਾਸਤਰ ਵਿੱਚ ਸੁਧਾਰ ਕਰਦੇ ਹਨ।
ਸਿੱਟਾ
ਟਰੈਕਿੰਗ ਬਰੈਕਟਾਂ ਦਾ ਦਿਖਾਈ ਦੇਣ ਵਾਲਾ ਮਕੈਨੀਕਲ ਰੋਟੇਸ਼ਨ ਸਿਰਫ਼ ਪਾਵਰ ਆਉਟਪੁੱਟ ਨੂੰ ਵਧਾਉਣ ਲਈ ਜਾਪਦਾ ਹੈ, ਜਦੋਂ ਕਿ ਬੁੱਧੀਮਾਨ ਐਲਗੋਰਿਦਮ ਅਸਲ ਕੋਰ ਸਮਰੱਥਕ ਵਜੋਂ ਕੰਮ ਕਰਦੇ ਹਨ। ਕਈ ਸੌਫਟਵੇਅਰ ਸਮਰੱਥਾਵਾਂ ਤਾਲਮੇਲ ਵਿੱਚ ਕੰਮ ਕਰਦੀਆਂ ਹਨ: ਖਗੋਲੀ ਗਣਨਾ ਸਟੀਕ ਸੂਰਜ ਟਰੈਕਿੰਗ ਪ੍ਰਦਾਨ ਕਰਦੀ ਹੈ, ਬੈਕਟ੍ਰੈਕਿੰਗ ਛਾਂ ਦੇ ਨੁਕਸਾਨ ਨੂੰ ਦੂਰ ਕਰਦੀ ਹੈ, ਮੌਸਮ ਅਨੁਕੂਲਤਾ ਉਪਕਰਣਾਂ ਦੀ ਸੁਰੱਖਿਆ ਕਰਦੀ ਹੈ, ਅਤੇ ਏਆਈ ਐਲਗੋਰਿਦਮ ਭਵਿੱਖਬਾਣੀ ਅਨੁਕੂਲਤਾ ਨੂੰ ਮਹਿਸੂਸ ਕਰਦੇ ਹਨ, ਪੀਵੀ ਪਾਵਰ ਸਟੇਸ਼ਨਾਂ ਦੀ ਪੂਰੀ ਪੀੜ੍ਹੀ ਦੀ ਸੰਭਾਵਨਾ ਨੂੰ ਅਨਲੌਕ ਕਰਦੇ ਹਨ।
ਪੀਵੀ ਕੁਸ਼ਲਤਾ ਸੁਧਾਰ ਸਿਰਫ਼ ਪੈਨਲਾਂ ਲਈ ਹਾਰਡਵੇਅਰ ਅੱਪਗ੍ਰੇਡਾਂ 'ਤੇ ਹੀ ਨਹੀਂ, ਸਗੋਂ ਸਾਈਲੈਂਟ ਐਲਗੋਰਿਦਮ ਅਤੇ ਸਾਫਟਵੇਅਰ ਔਪਟੀਮਾਈਜੇਸ਼ਨ 'ਤੇ ਵੀ ਨਿਰਭਰ ਕਰਦਾ ਹੈ। ਮਕੈਨੀਕਲ ਰੋਟੇਸ਼ਨ ਇੱਕ ਨੀਂਹ ਹੈ, ਫਿਰ ਵੀ ਬੁੱਧੀਮਾਨ ਗਣਨਾ ਮੁੱਖ ਮੁਕਾਬਲੇਬਾਜ਼ੀ ਬਣਾਉਂਦੀ ਹੈ। ਮਸ਼ੀਨਰੀ ਅਤੇ ਐਲਗੋਰਿਦਮ, ਹਾਰਡਵੇਅਰ ਅਤੇ ਡਿਜੀਟਲ ਇੰਟੈਲੀਜੈਂਸ ਦਾ ਏਕੀਕਰਨ, ਕਿਫਾਇਤੀ ਸਾਫ਼ ਸੂਰਜੀ ਊਰਜਾ ਦੀ ਵੱਡੇ ਪੱਧਰ 'ਤੇ ਤਾਇਨਾਤੀ ਨੂੰ ਤੇਜ਼ ਕਰਦਾ ਹੈ।
ਪੋਸਟ ਸਮਾਂ: ਅਗਸਤ-14-2026